Robot programabil: ce verifici despre SDK, API și ROS 2
„Programabil” poate însemna configurarea unor secvențe sau acces la dezvoltarea unor aplicații proprii. Pentru un laborator, diferența este esențială. Înainte de ofertă, scrie ce vrei să citești, să controlezi și să modifici, apoi verifică accesul disponibil pentru versiunea robotului.
SDK, API și drivere, pe înțelesul echipei
Un SDK este un set de resurse pentru dezvoltare, care poate include biblioteci, exemple și documentație. API-ul descrie interfețele prin care software-ul comunică cu sistemul. Un driver face legătura dintre un echipament și mediul software folosit. Cere documentația concretă și un exemplu care acoperă operația ta, nu doar mențiunea „suport software”.
Ce înseamnă să lucrezi cu ROS 2?
ROS 2 oferă instrumente și biblioteci pentru dezvoltarea aplicațiilor robotice. Suportul trebuie discutat pentru distribuția ROS, sistemul de operare, driverele și interfețele necesare. Faptul că un proiect folosește ROS 2 nu înseamnă că fiecare componentă din catalog se conectează direct sau că navigația este deja pregătită pentru spațiul tău.
Versiunea comercială schimbă accesul
Unitree diferențiază G1 de G1 EDU în privința dezvoltării personalizate. Pentru o bază AgileX SCOUT MINI, stabilește separat senzorii și calculatorul proiectului. Pentru un braț educațional precum Magician E6, pornește de la lecția sau experimentul urmărit. Un nume de model trebuie completat cu echiparea și drepturile software oferite.
Un prim experiment verificabil
Poți cere o demonstrație de citire a unei date și de executare a unei comenzi permise, într-un mediu controlat. Echipa ar trebui să poată reproduce exemplul cu documentația livrată. Pentru Python sau C++, verifică versiunea bibliotecilor, exemplele, licența și responsabilitatea pentru actualizări. Definește și cum revii la configurația cunoscută după un experiment.
Comparația, pe scurt
| Cerință | Dovadă utilă înainte de ofertă |
|---|---|
| Acces la date | Lista senzorilor și exemple de citire. |
| Control | Comenzi disponibile și limitele accesului. |
| Compatibilitate | Versiuni de software, drivere și exemplu reproductibil. |
Ce pregătești pentru proiectul tău
- Definește scopul: mișcare, percepție, manipulare sau interacțiune.
- Cere versiunea exactă a robotului și a resurselor software.
- Separă controlul predefinit de accesul la dezvoltare.
- Include instruirea, suportul și condițiile actualizărilor.
Întrebări frecvente
Pot programa orice robot din catalog în Python?
Nu presupune compatibilitate universală. Limbajele, bibliotecile și comenzile disponibile se confirmă pentru model, versiune și licență.
ROS 2 este inclus în orice robot educațional?
Nu. Cere confirmarea suportului și a componentelor necesare; unele platforme folosesc alte medii sau interfețe de programare.
Explorează modelele din catalog
Compară versiunea exactă și cerințele proiectului.
Unitree G1
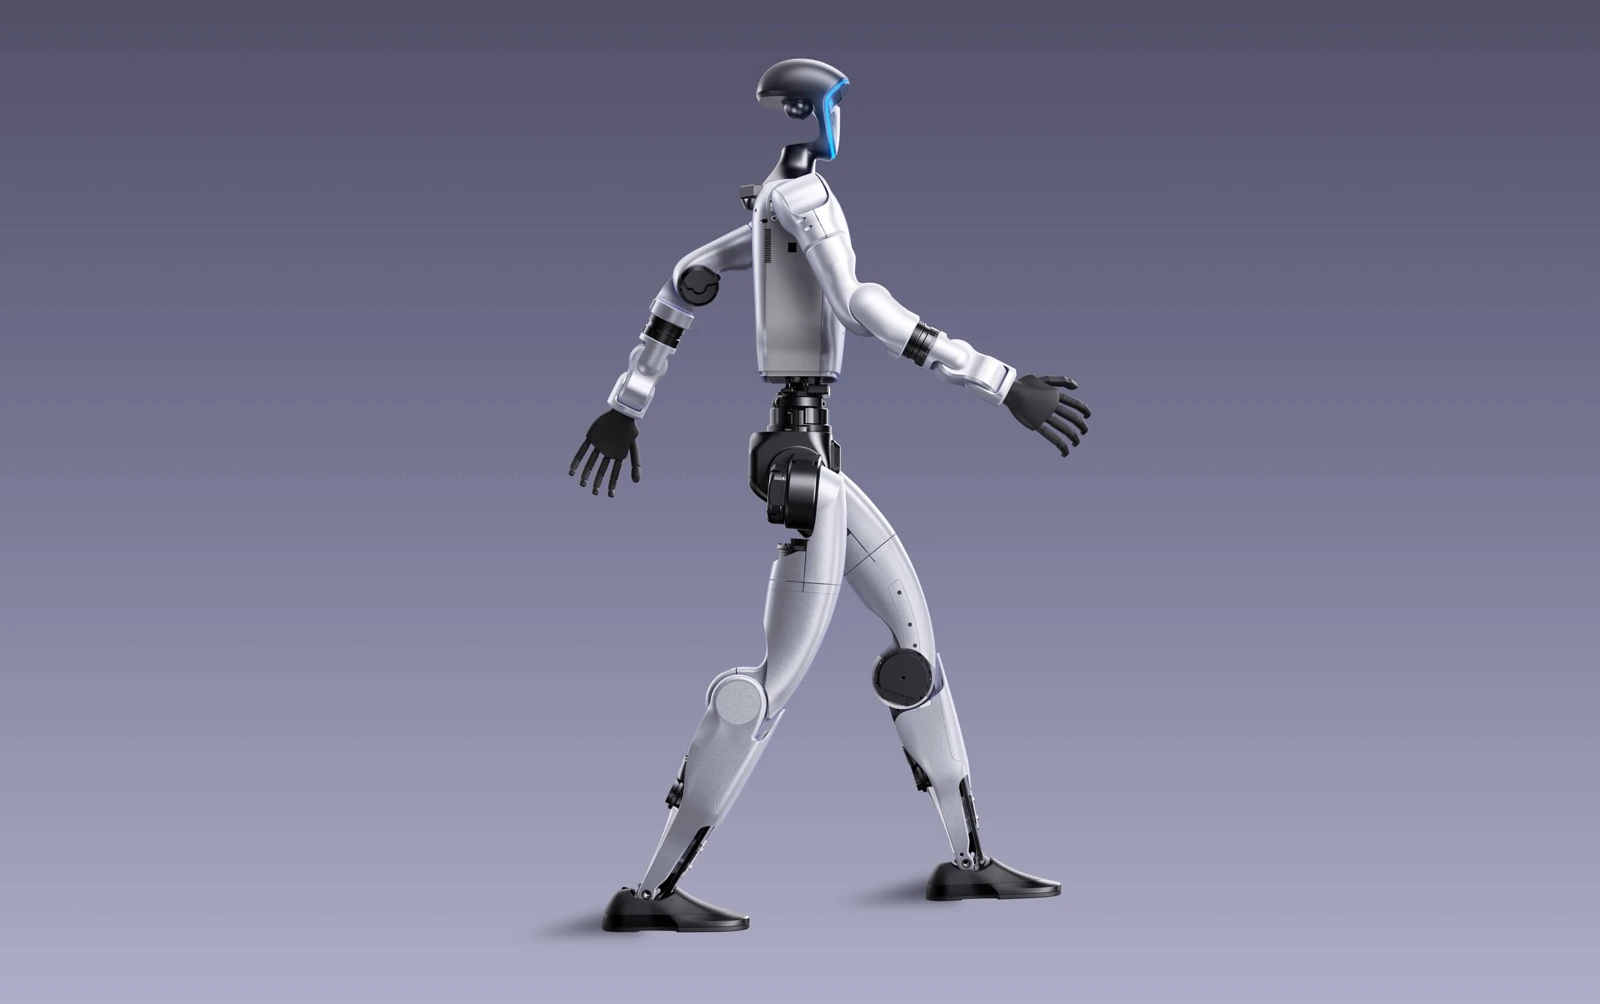
Robot umanoid compact pentru demonstrații de mișcare, evenimente, educație și cercetare. Publicul vede mersul și secvențele validate; programarea și aplicațiile personalizate necesită verificarea versiunii G1 EDU.
Specificații și ofertăAgileX SCOUT MINI
Bază mobilă compactă pentru cercetare și prototipare. Nu este o soluție autonomă completă: calculul, senzorii și navigația se aleg și se integrează pentru proiect.
Specificații și ofertăDOBOT Magician E6
Braț cu șase axe pentru instruire și proiecte de laborator. Permite explorarea cinematicei și a secvențelor de manipulare într-o configurație didactică supravegheată.
Specificații și ofertăLEJU ROBAN 2
Platformă umanoidă pentru învățare, testare și dezvoltarea comportamentelor robotice. Alegerea configurației pornește de la obiectivul laboratorului și de la resursele software necesare.
Specificații și ofertăResurse tehnice
Resursele explică tehnologia și versiunile producătorilor. Ele nu stabilesc stocul sau conținutul unei oferte RobotGo.
Transformă comparația într-o cerere clară
Trimite sarcina, spațiul, modelul ales și funcțiile pe care vrei să le verifici.