Unitree
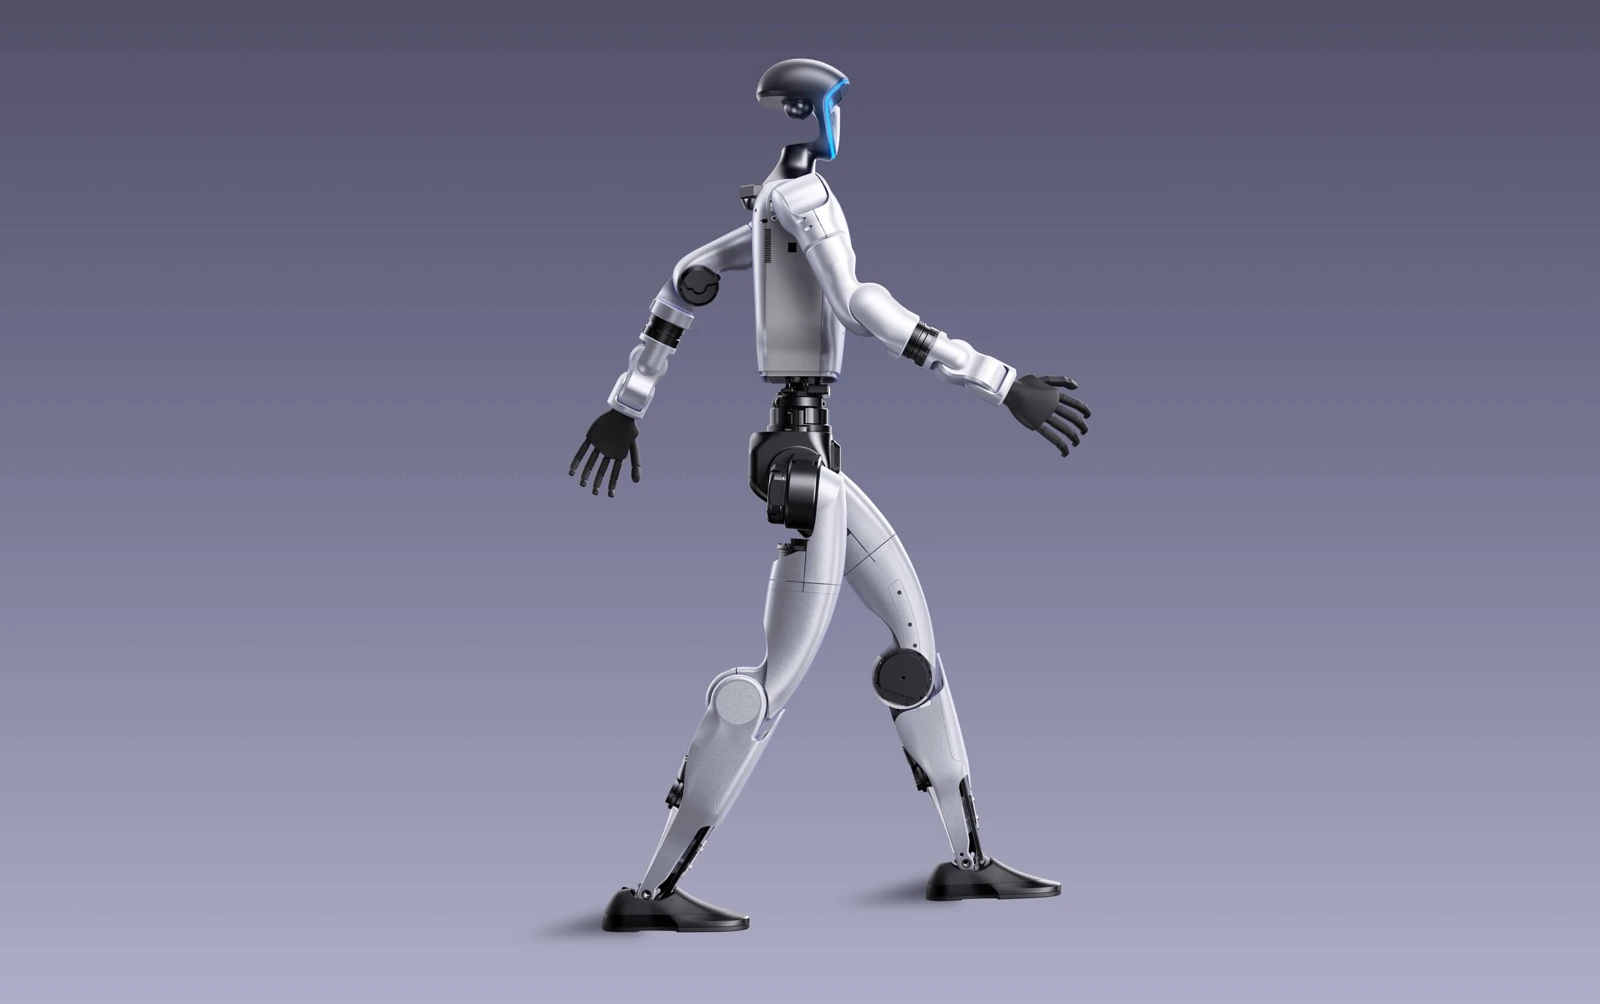
Unitree G1
O platformă umanoidă compactă pentru studiul mersului, percepției și interacțiunii. Versiunea G1 EDU oferă opțiuni diferite față de G1; accesul de dezvoltare se confirmă înainte de ofertă.
Preț la ofertă
Vezi modelulCompară modelele după tip și aplicație. Prețul, echiparea și disponibilitatea se confirmă prin ofertă.
O platformă umanoidă compactă pentru studiul mersului, percepției și interacțiunii. Versiunea G1 EDU oferă opțiuni diferite față de G1; accesul de dezvoltare se confirmă înainte de ofertă.
Preț la ofertă
Vezi modelul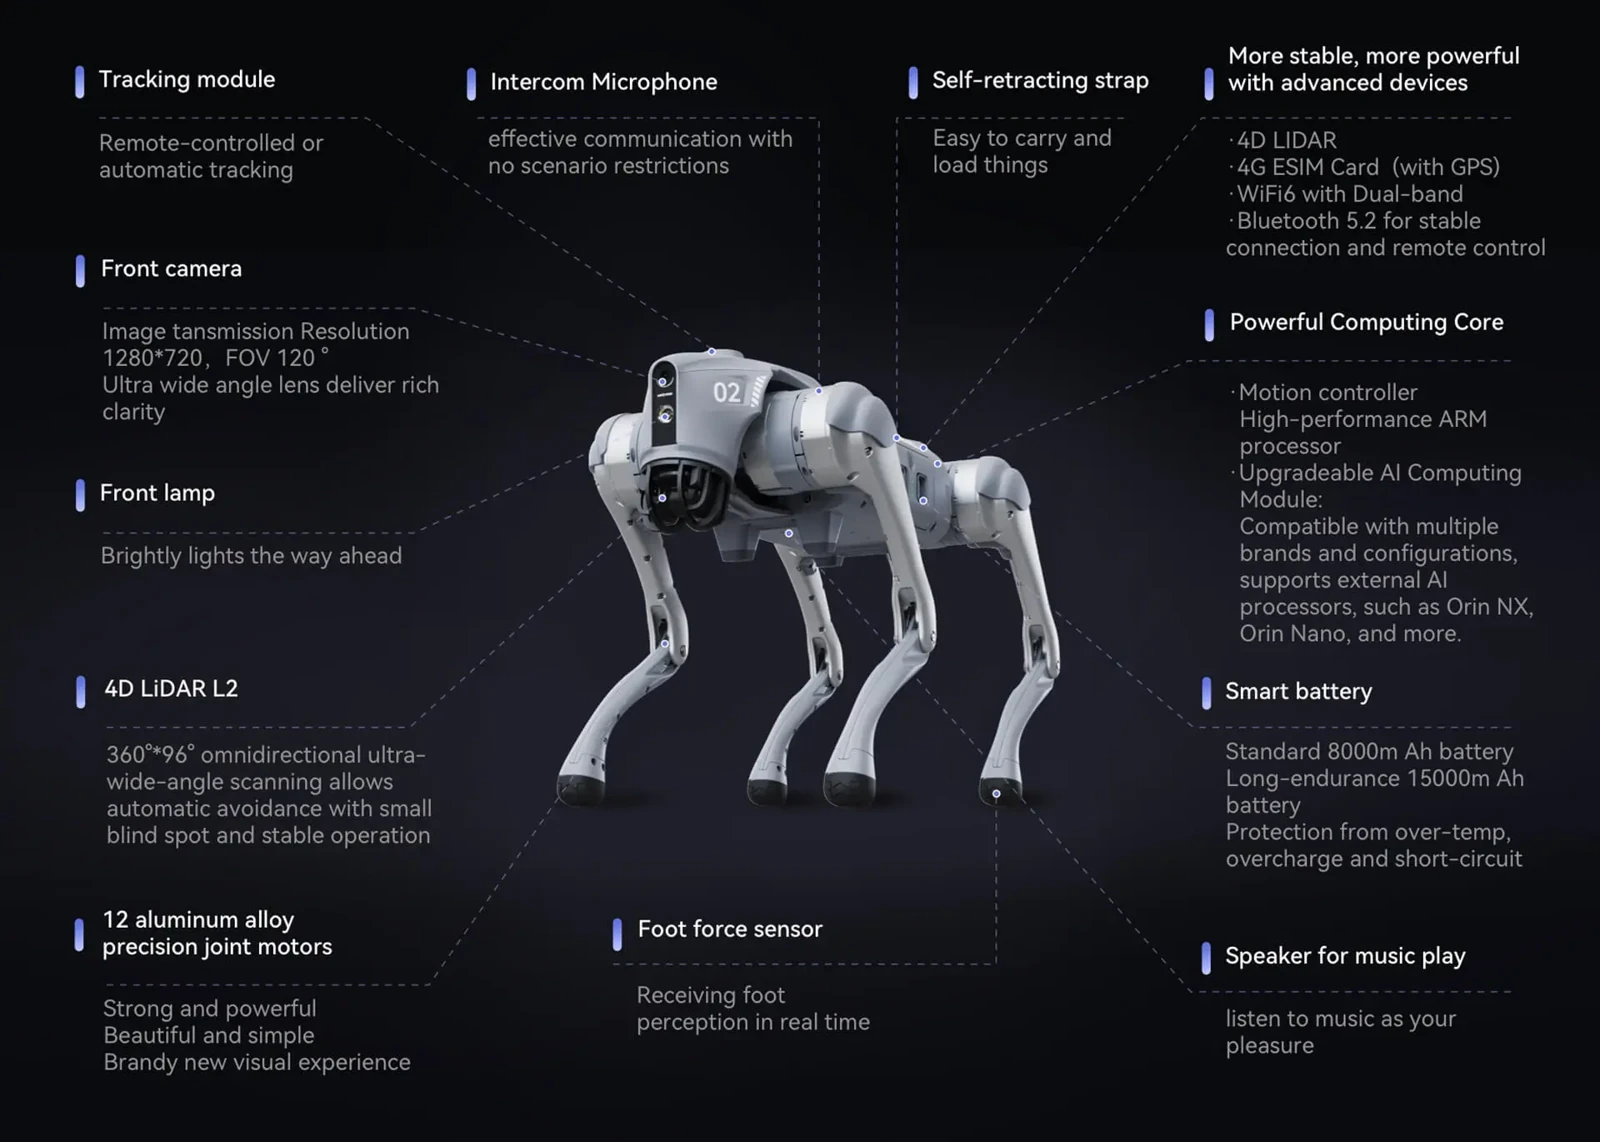
Robot cu patru picioare pentru explorarea mobilității și percepției mediului. Este o platformă de demonstrație sau dezvoltare; o aplicație de inspecție necesită configurare și echipare dedicate.
Preț la ofertă
Vezi modelul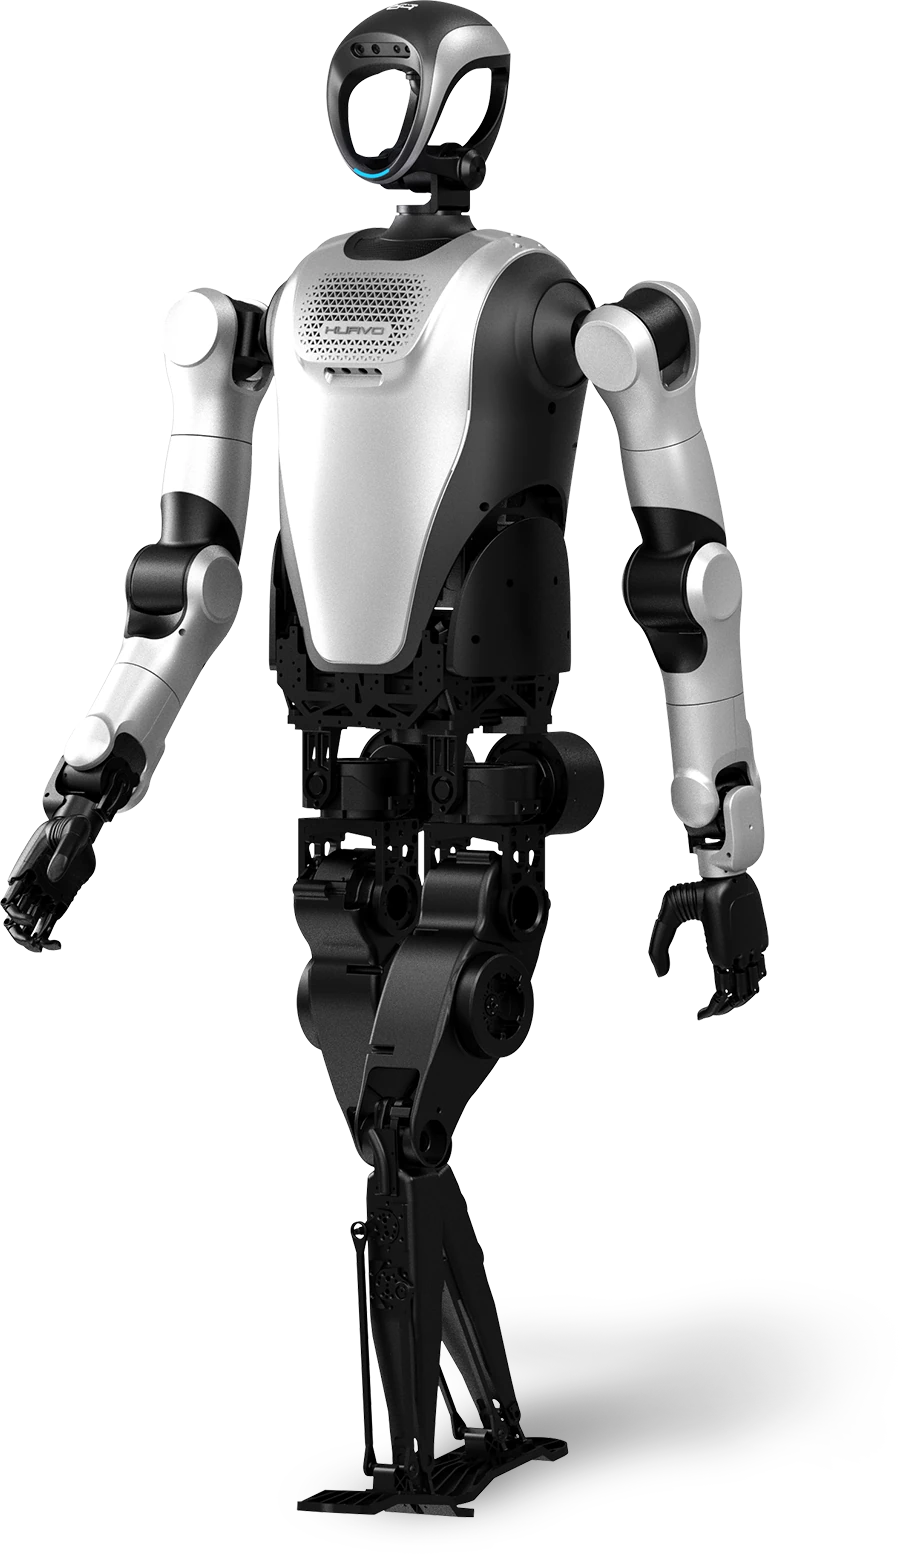
Platformă din familia KUAVO pentru dezvoltarea aplicațiilor de robotică umanoidă. Poate susține proiecte de colectare a datelor și studiere a manipulării, cu software și accesorii potrivite.
Preț la ofertă
Vezi modelul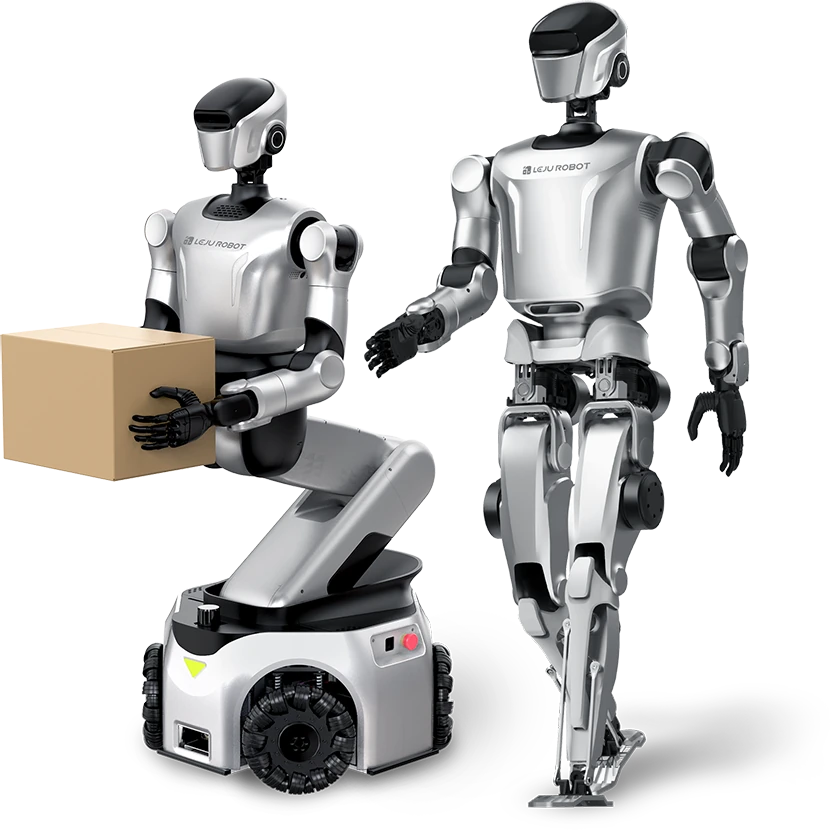
Familie cu versiuni bipede și pe roți. Modelul KUAVO 5 și varianta 5-W nu se confundă: mobilitatea, dimensiunile și sarcina se stabilesc pentru configurația solicitată.
Preț la ofertă
Vezi modelul
Platformă umanoidă pentru învățare, testare și dezvoltarea comportamentelor robotice. Alegerea configurației pornește de la obiectivul laboratorului și de la resursele software necesare.
Preț la ofertă
Vezi modelul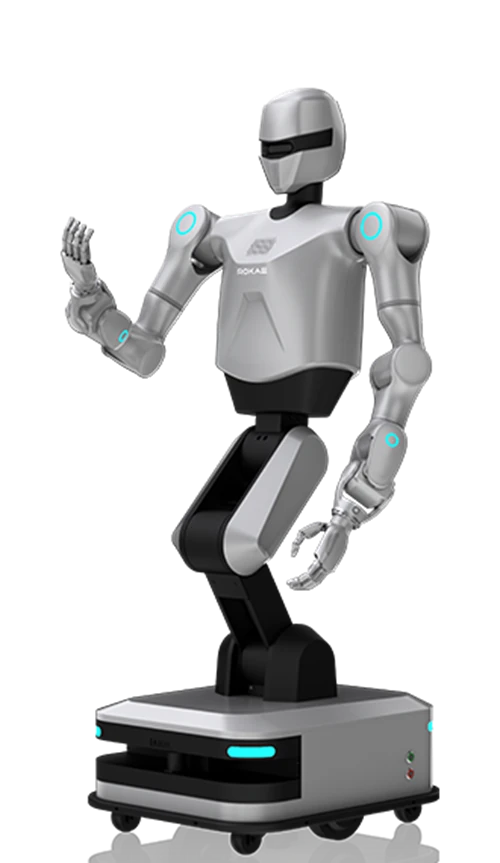
Platformă mobilă cu două brațe pentru proiecte de manipulare în interior. Tabelul de specificații se referă la Helios II; imaginea de expoziție din materialele primite nu confirmă generația demonstrată.
Preț la ofertă
Vezi modelul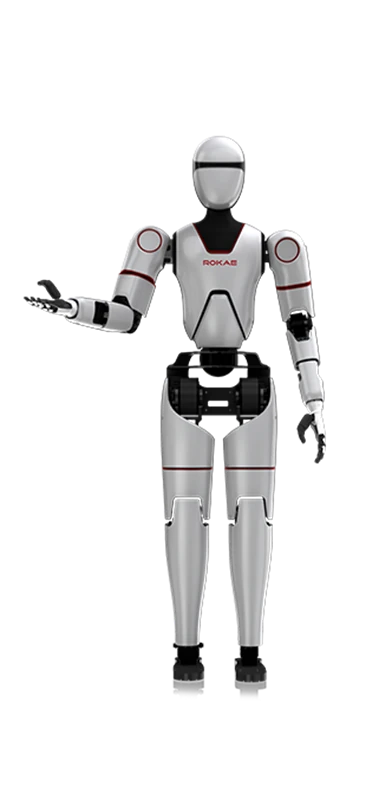
Robot umanoid pentru dezvoltarea aplicațiilor de manipulare și mobilitate. Brațele, percepția și controlul mișcării se integrează într-o aplicație definită; demonstrațiile nu echivalează cu orice sarcină autonomă.
Preț la ofertă
Vezi modelul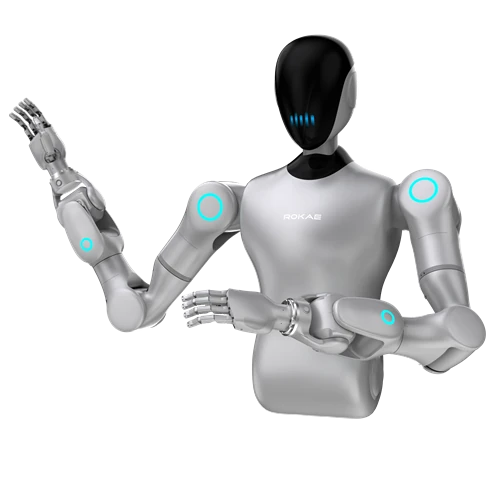
Familie de brațe pentru integrarea în platforme și aplicații robotice. Nu este un robot mobil complet: necesită controler, prindere, bază și software compatibile.
Preț la ofertă
Vezi modelul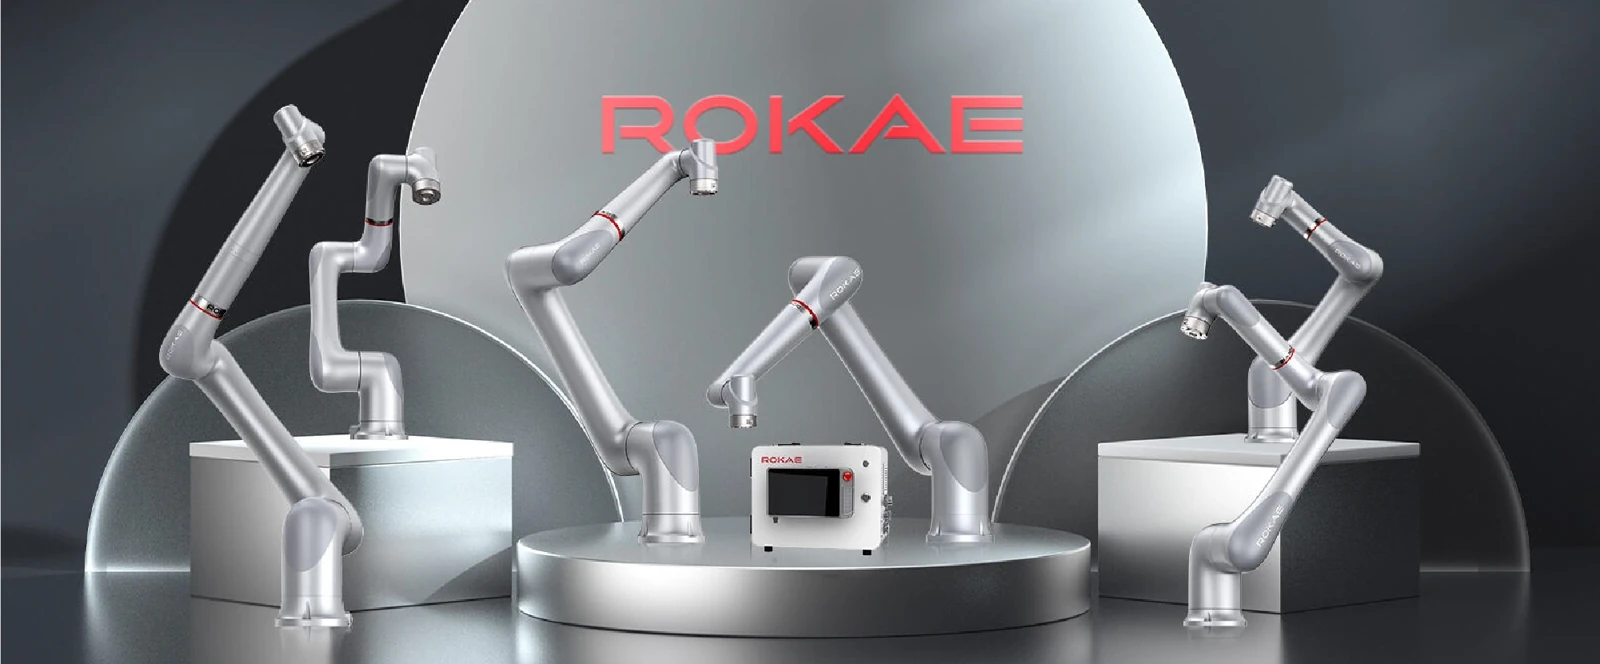
Brațe colaborative pentru transfer de piese și aplicații repetitive. Sarcina și raza de lucru depind de modelul CR; denumirea de cobot nu înlocuiește evaluarea de siguranță a celulei.
Preț la ofertă
Vezi modelul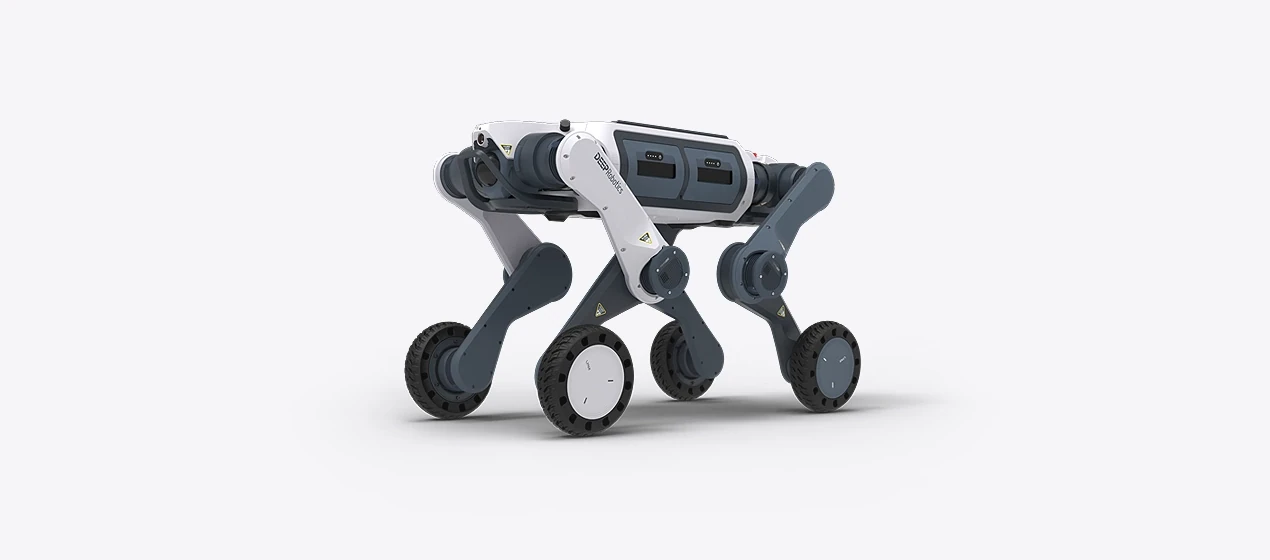
Platformă care combină rularea pe roți cu adaptabilitatea picioarelor. Este relevantă pentru inspecții civile pe trasee mixte; senzorii, software-ul și terenul se validează în proiect.
Preț la ofertă
Vezi modelul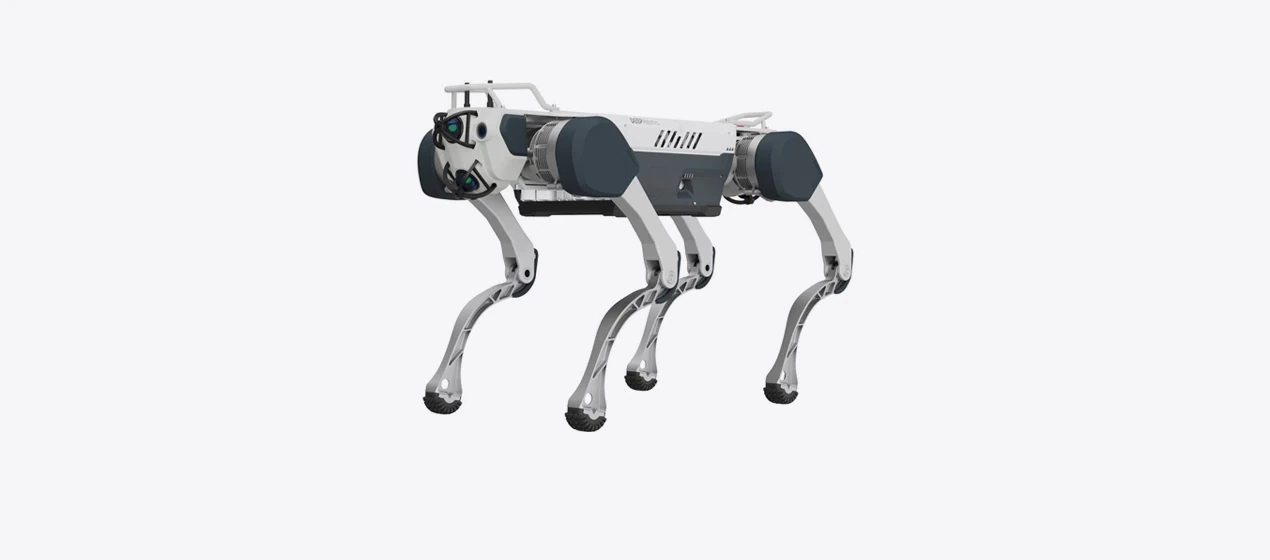
Robot patruped orientat spre inspecții tehnice civile și observarea infrastructurii. Camerele și accesoriile se aleg pentru activitatea concretă, nu se presupun incluse în orice configurație.
Preț la ofertă
Vezi modelul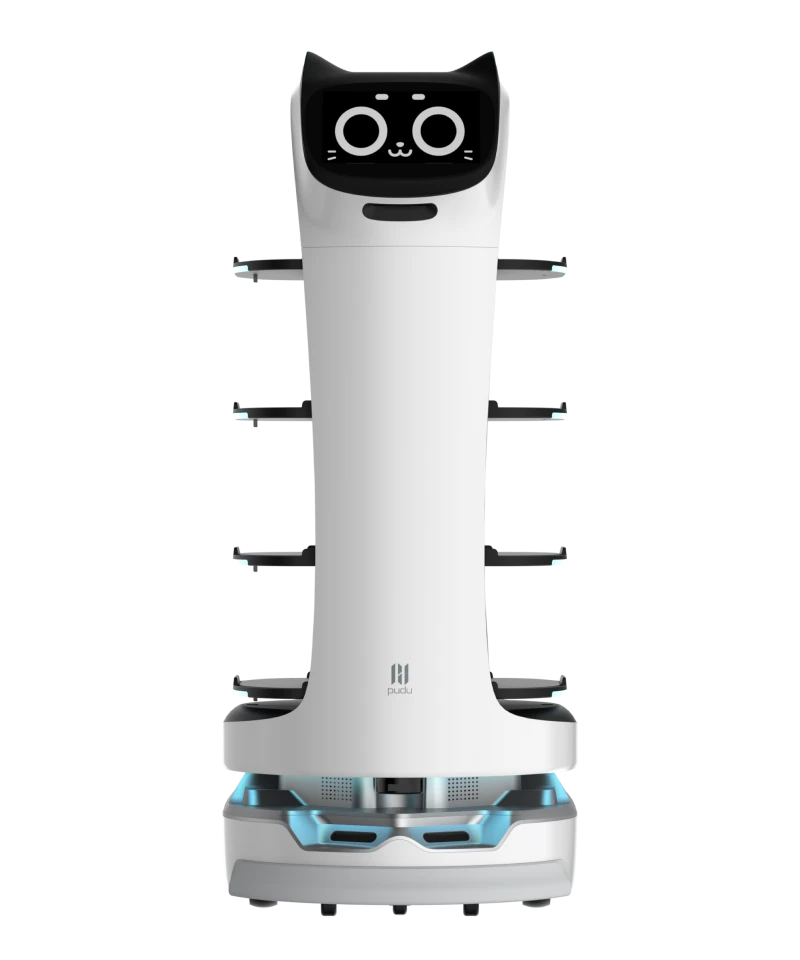
Transportă preparate și obiecte între puncte configurate într-un restaurant. Personalul încarcă și preia obiectele; robotul nu gătește și nu înlocuiește interacțiunea ospătarului cu clientul.
Preț la ofertă
Vezi modelul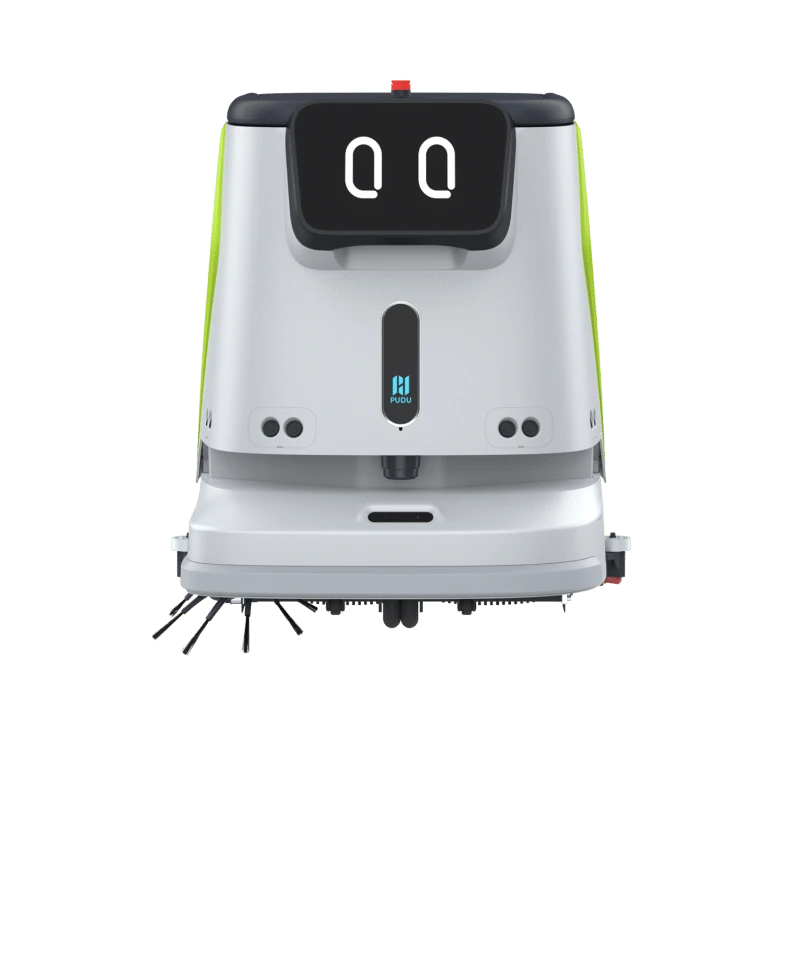
Robot multifuncțional pentru întreținerea pardoselilor. Combină moduri de măturare, aspirare, spălare și mop; performanța reală depinde de podea, mobilier, trafic și consumabile.
Preț la ofertă
Vezi modelul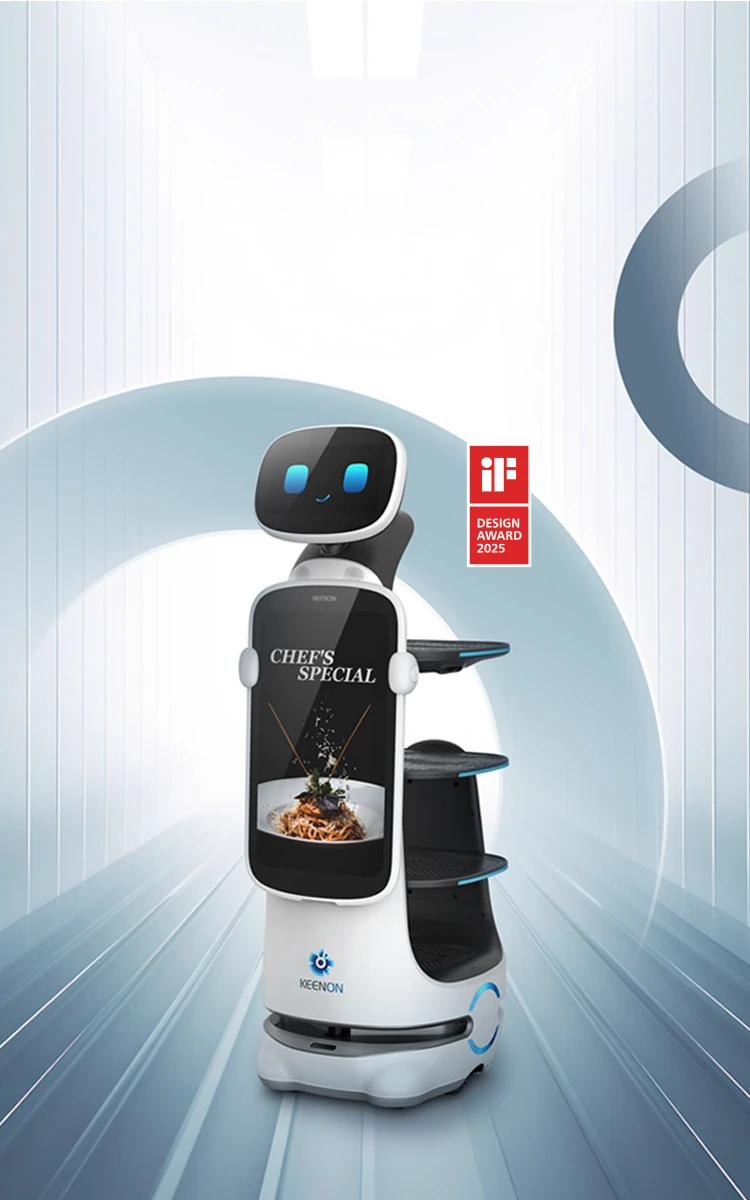
Robot pentru transport interior în spații de servire. Ecranul permite prezentarea informațiilor, iar traseele trebuie corelate cu mobilierul și fluxul persoanelor.
Preț la ofertă
Vezi modelul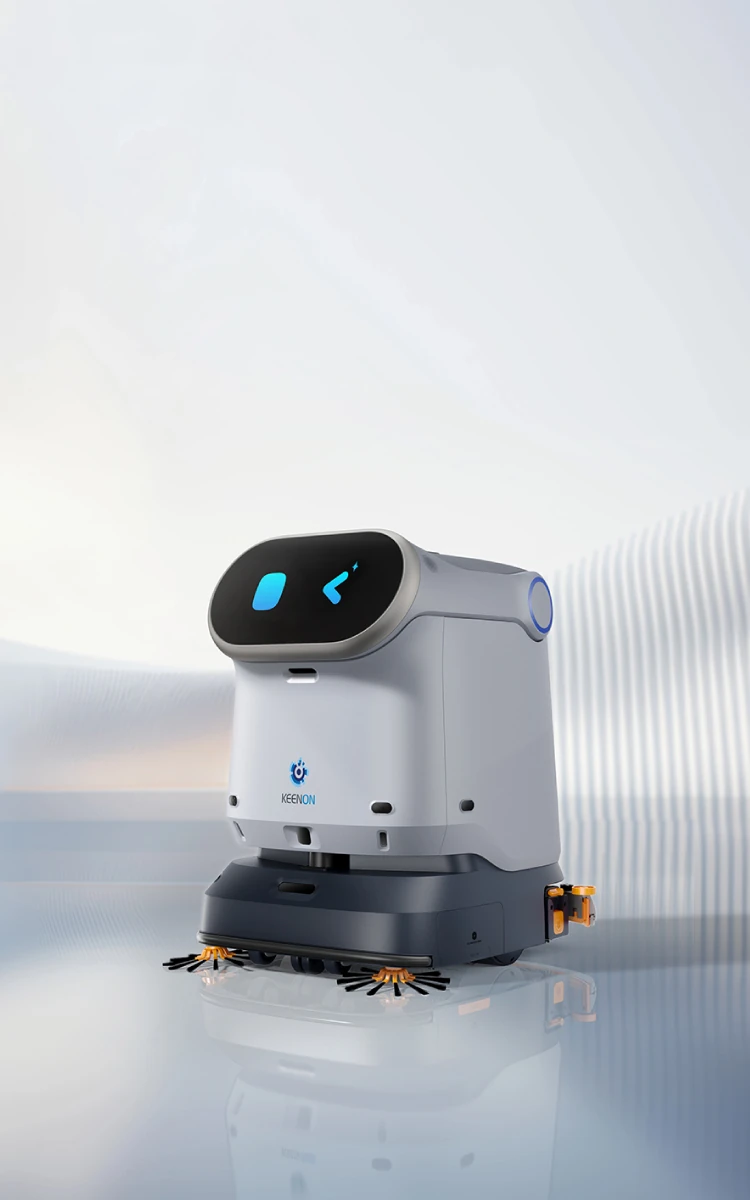
Platformă de curățenie pentru spații interioare. Modul de lucru și consumabilele se aleg după pardoseală, gradul de murdărie și accesul la stația de întreținere.
Preț la ofertă
Vezi modelul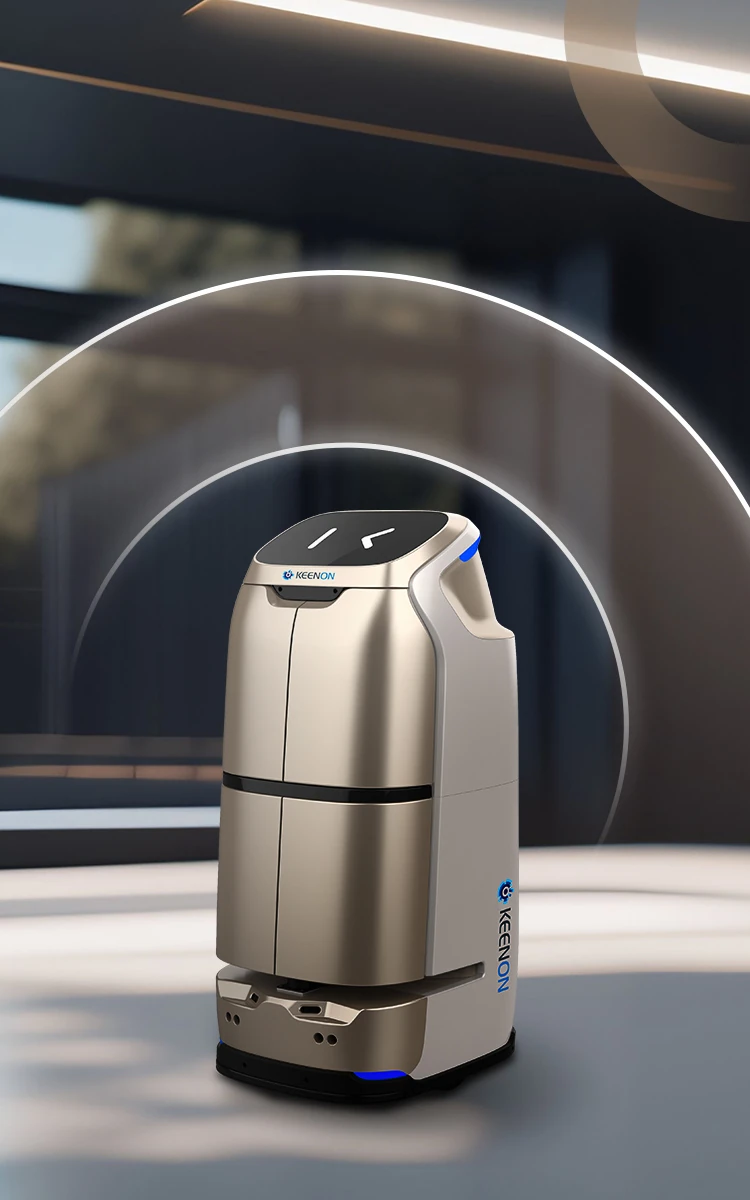
Robot cu compartimente pentru transportul articolelor în hoteluri. Livrarea între etaje necesită integrarea și aprobarea sistemului de lift; nu este implicit disponibilă în orice clădire.
Preț la ofertă
Vezi modelul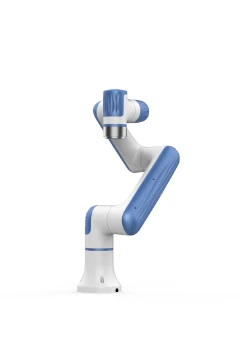
Braț compact pentru manipularea obiectelor ușoare. Aplicația completă include uneltele finale, suportul, programarea și verificarea siguranței; acestea nu sunt considerate incluse automat.
Preț la ofertă
Vezi modelul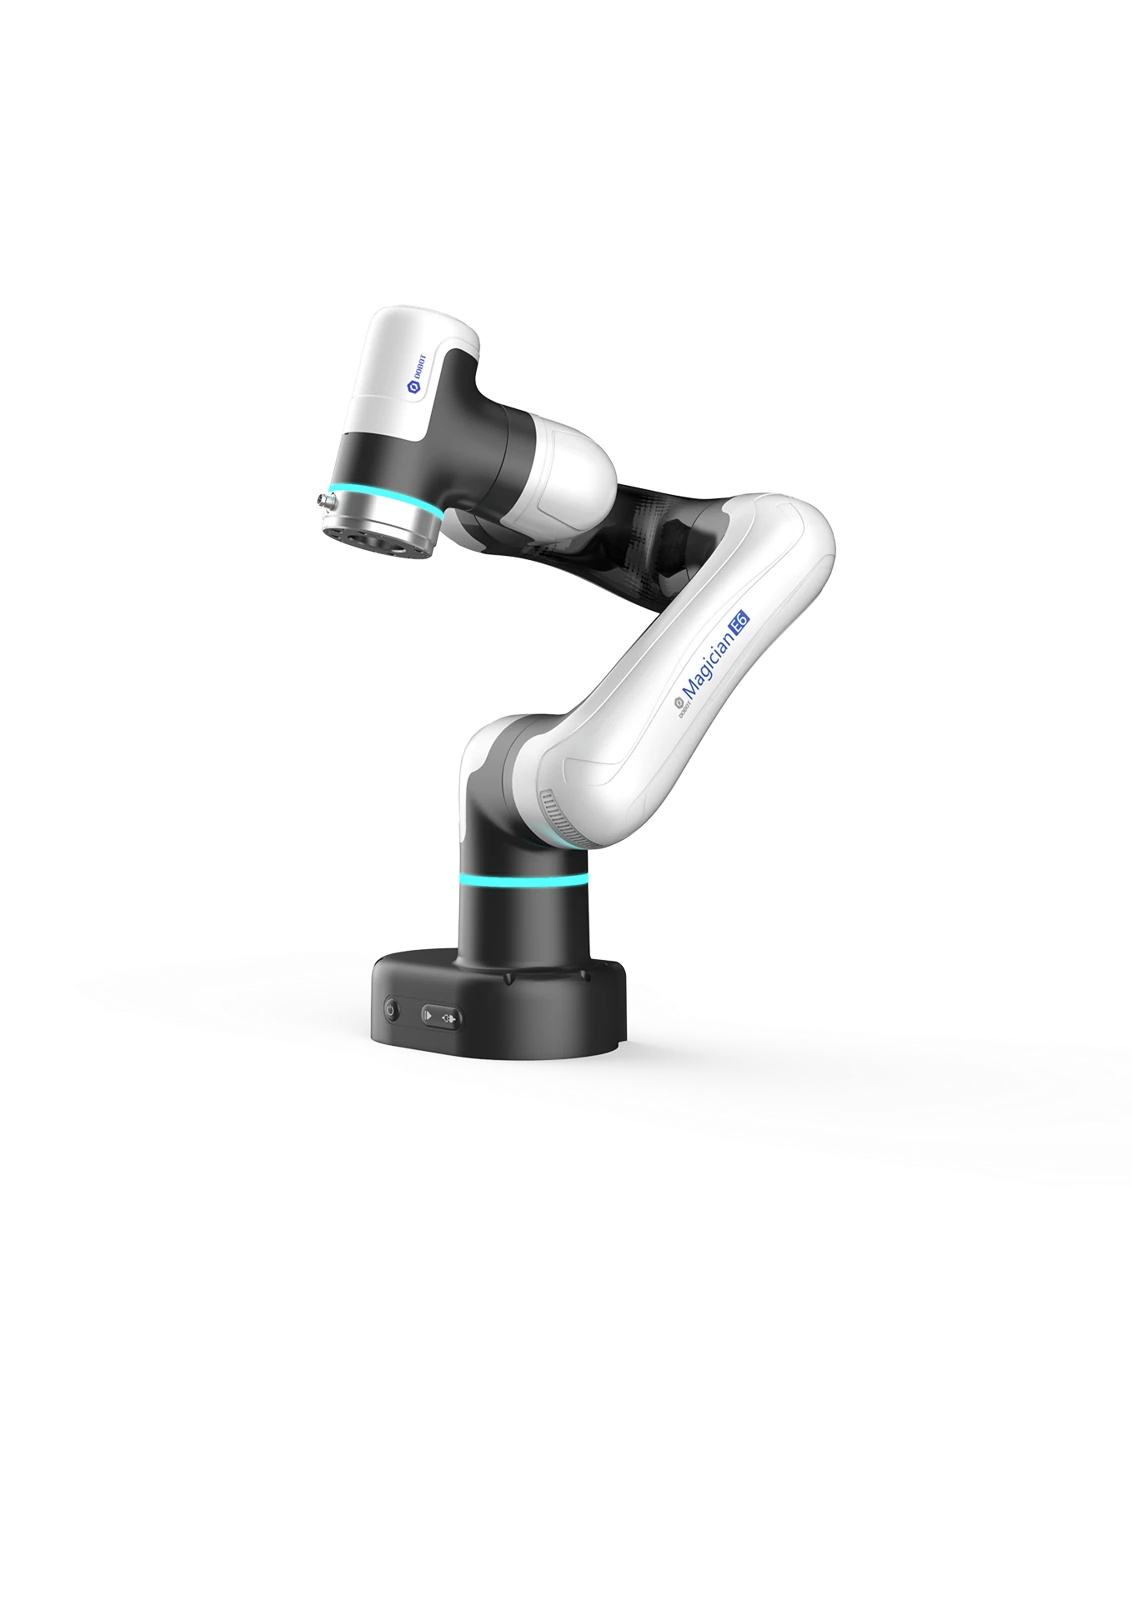
Braț cu șase axe pentru instruire și proiecte de laborator. Permite explorarea cinematicei și a secvențelor de manipulare într-o configurație didactică supravegheată.
Preț la ofertă
Vezi modelul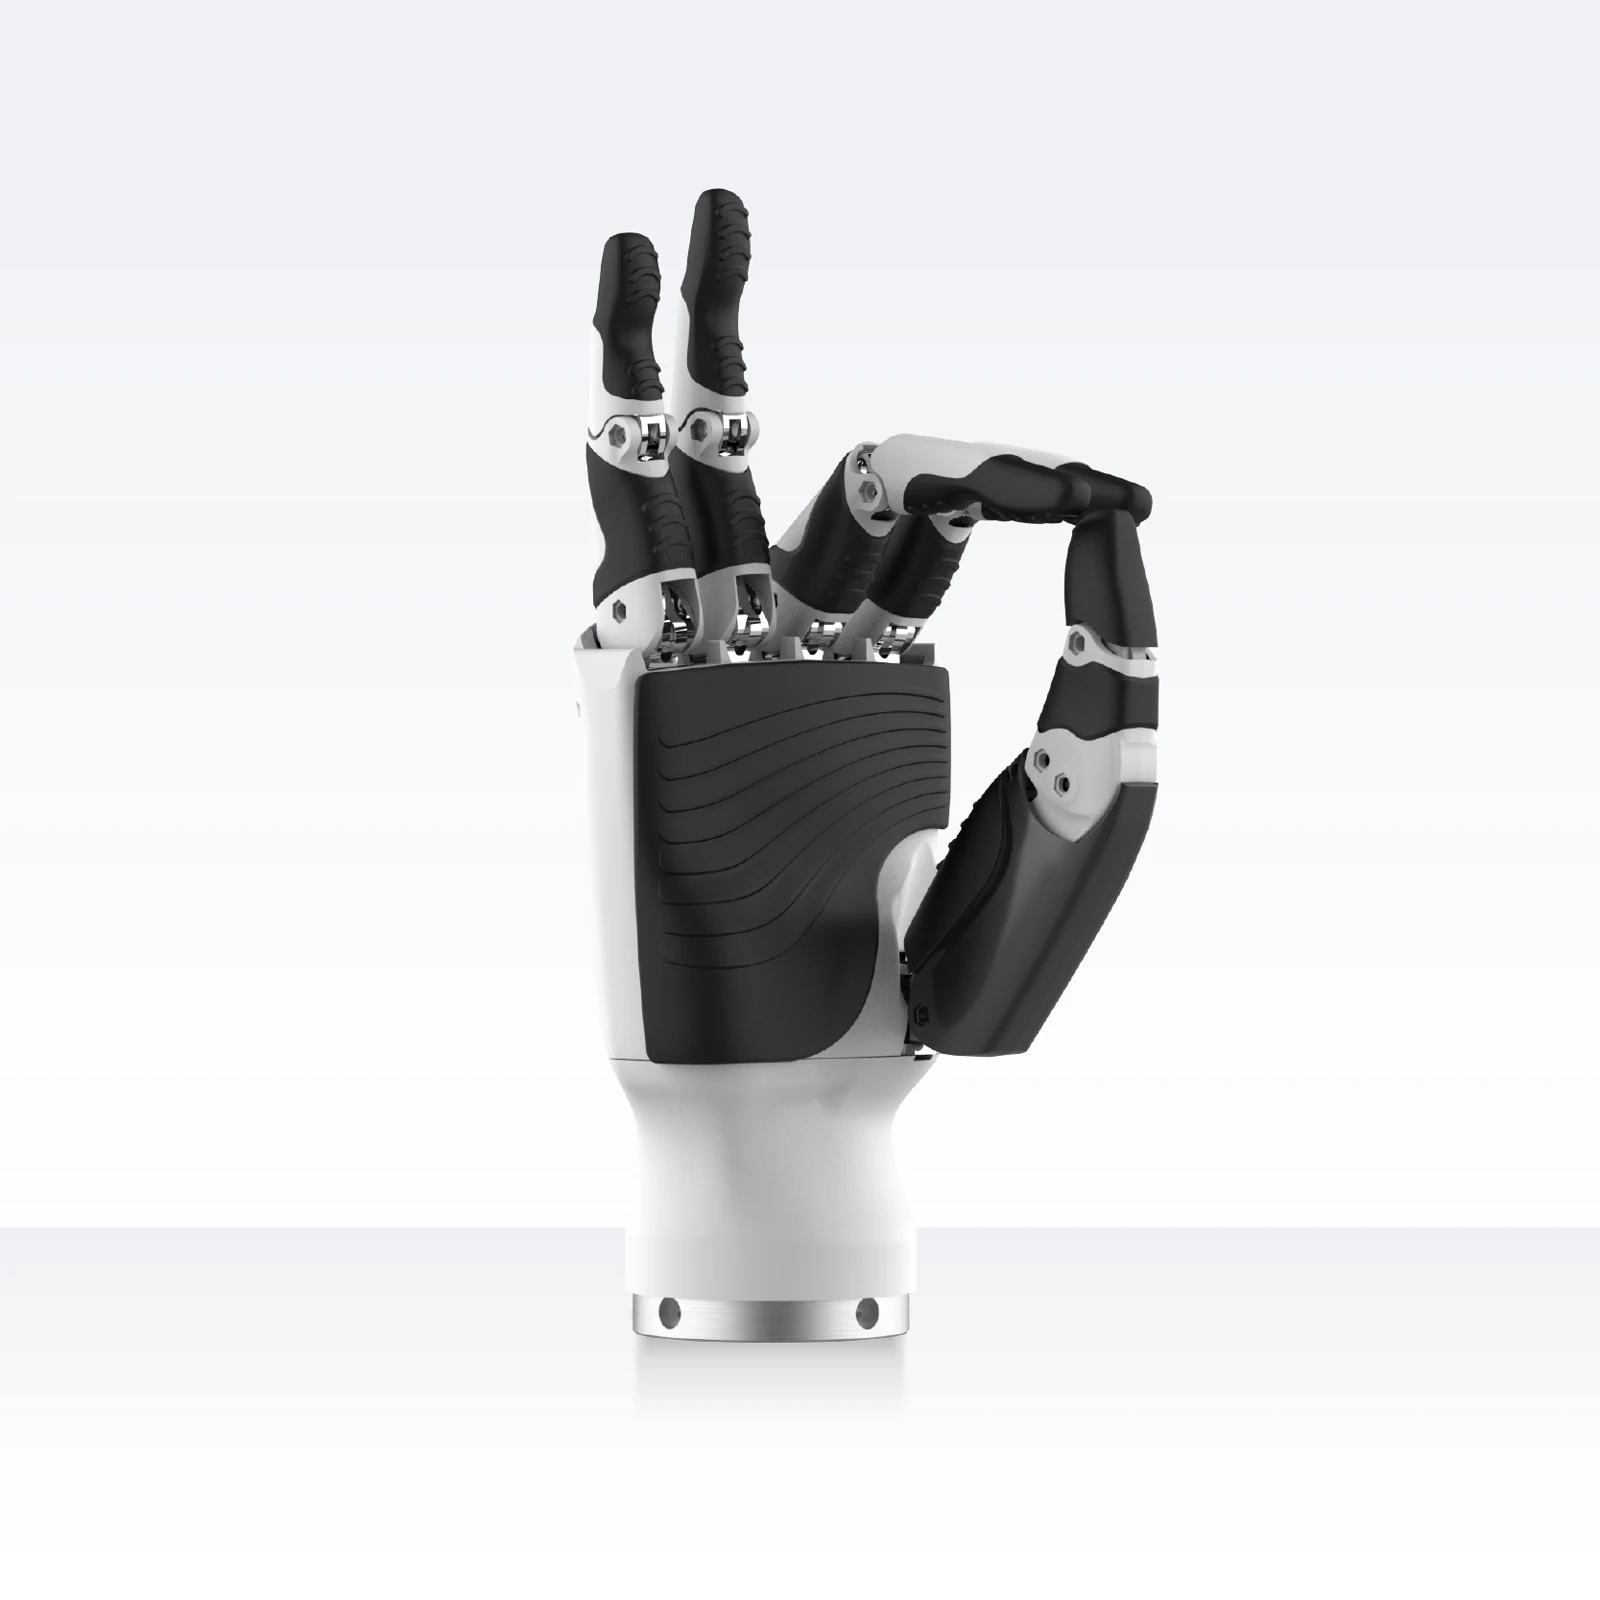
Mână articulată pentru proiecte de prindere și integrare. Este o componentă, nu un robot complet; versiunea stânga/dreapta, interfețele și suportul software se verifică separat.
Preț la ofertă
Vezi modelul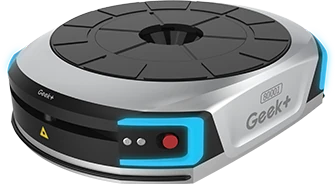
Familie de roboți mobili pentru sisteme de tip marfa-la-persoană. Soluția se proiectează împreună cu rafturile, posturile de lucru și integrarea software a depozitului.
Preț la ofertă
Vezi modelul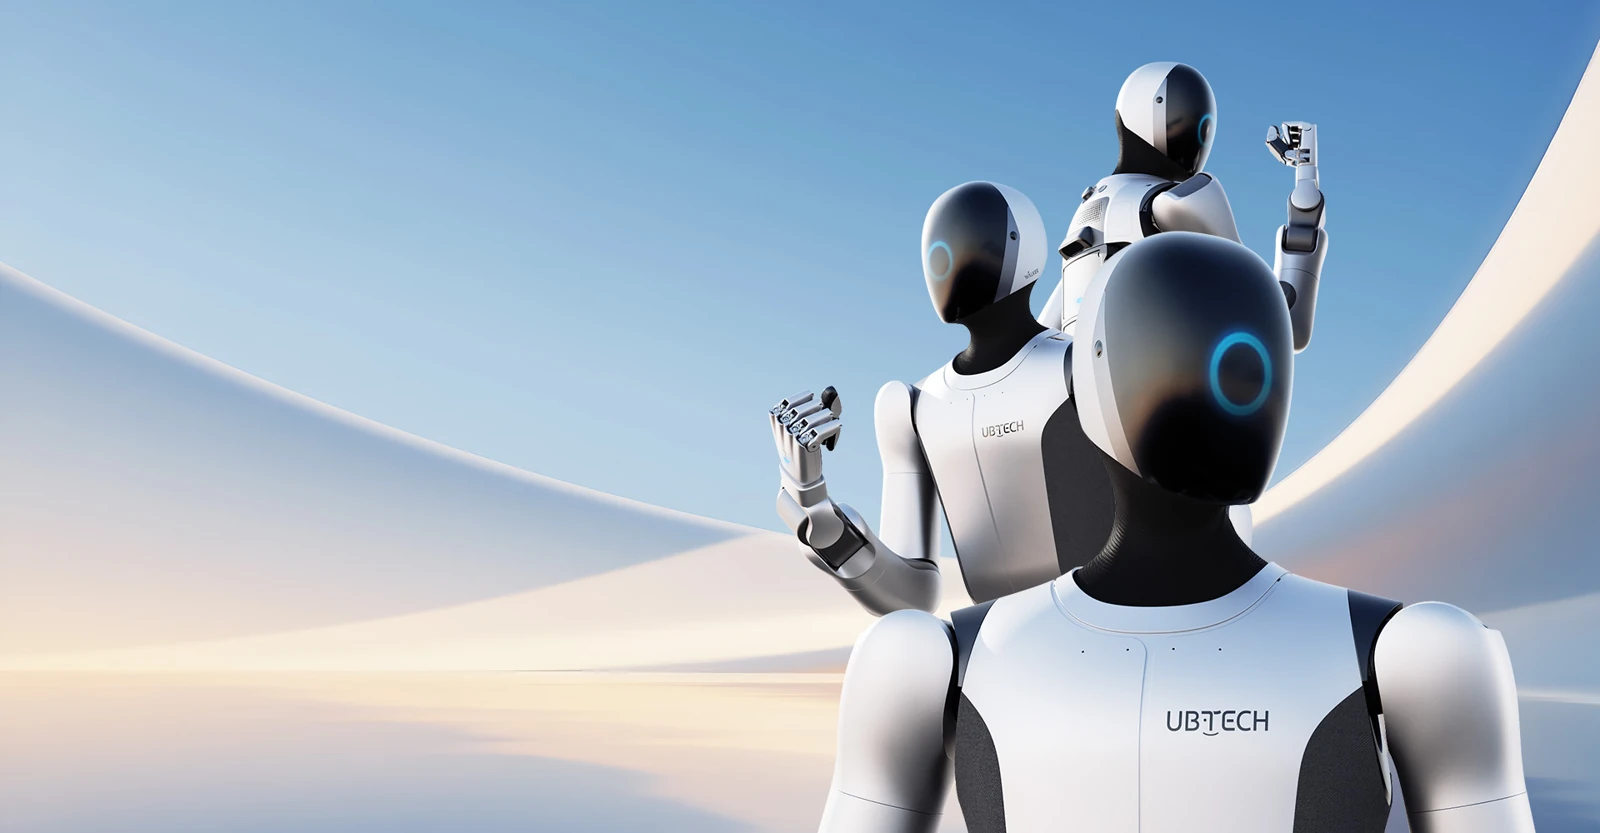
Platformă umanoidă industrială pentru manipulare și proiecte de automatizare. Dispune de un sistem de schimb autonom al bateriei în configurația dedicată; funcția presupune infrastructura compatibilă.
Preț la ofertă
Vezi modelul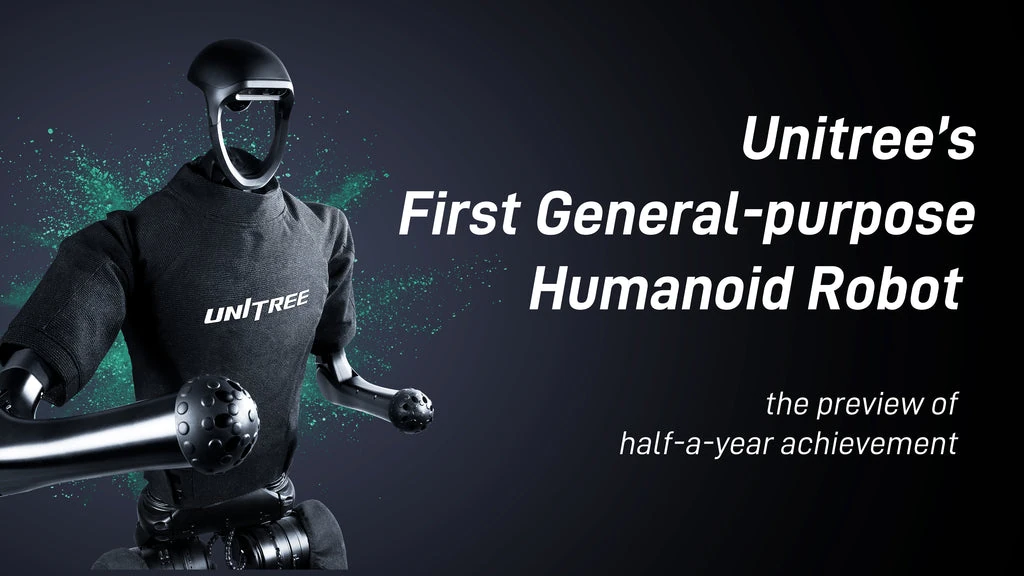
Platformă umanoidă de dimensiuni mari pentru dezvoltare și cercetarea mobilității. Fișa se referă la H1, nu H1-2; performanțele celor două versiuni nu sunt interschimbabile.
Preț la ofertă
Vezi modelul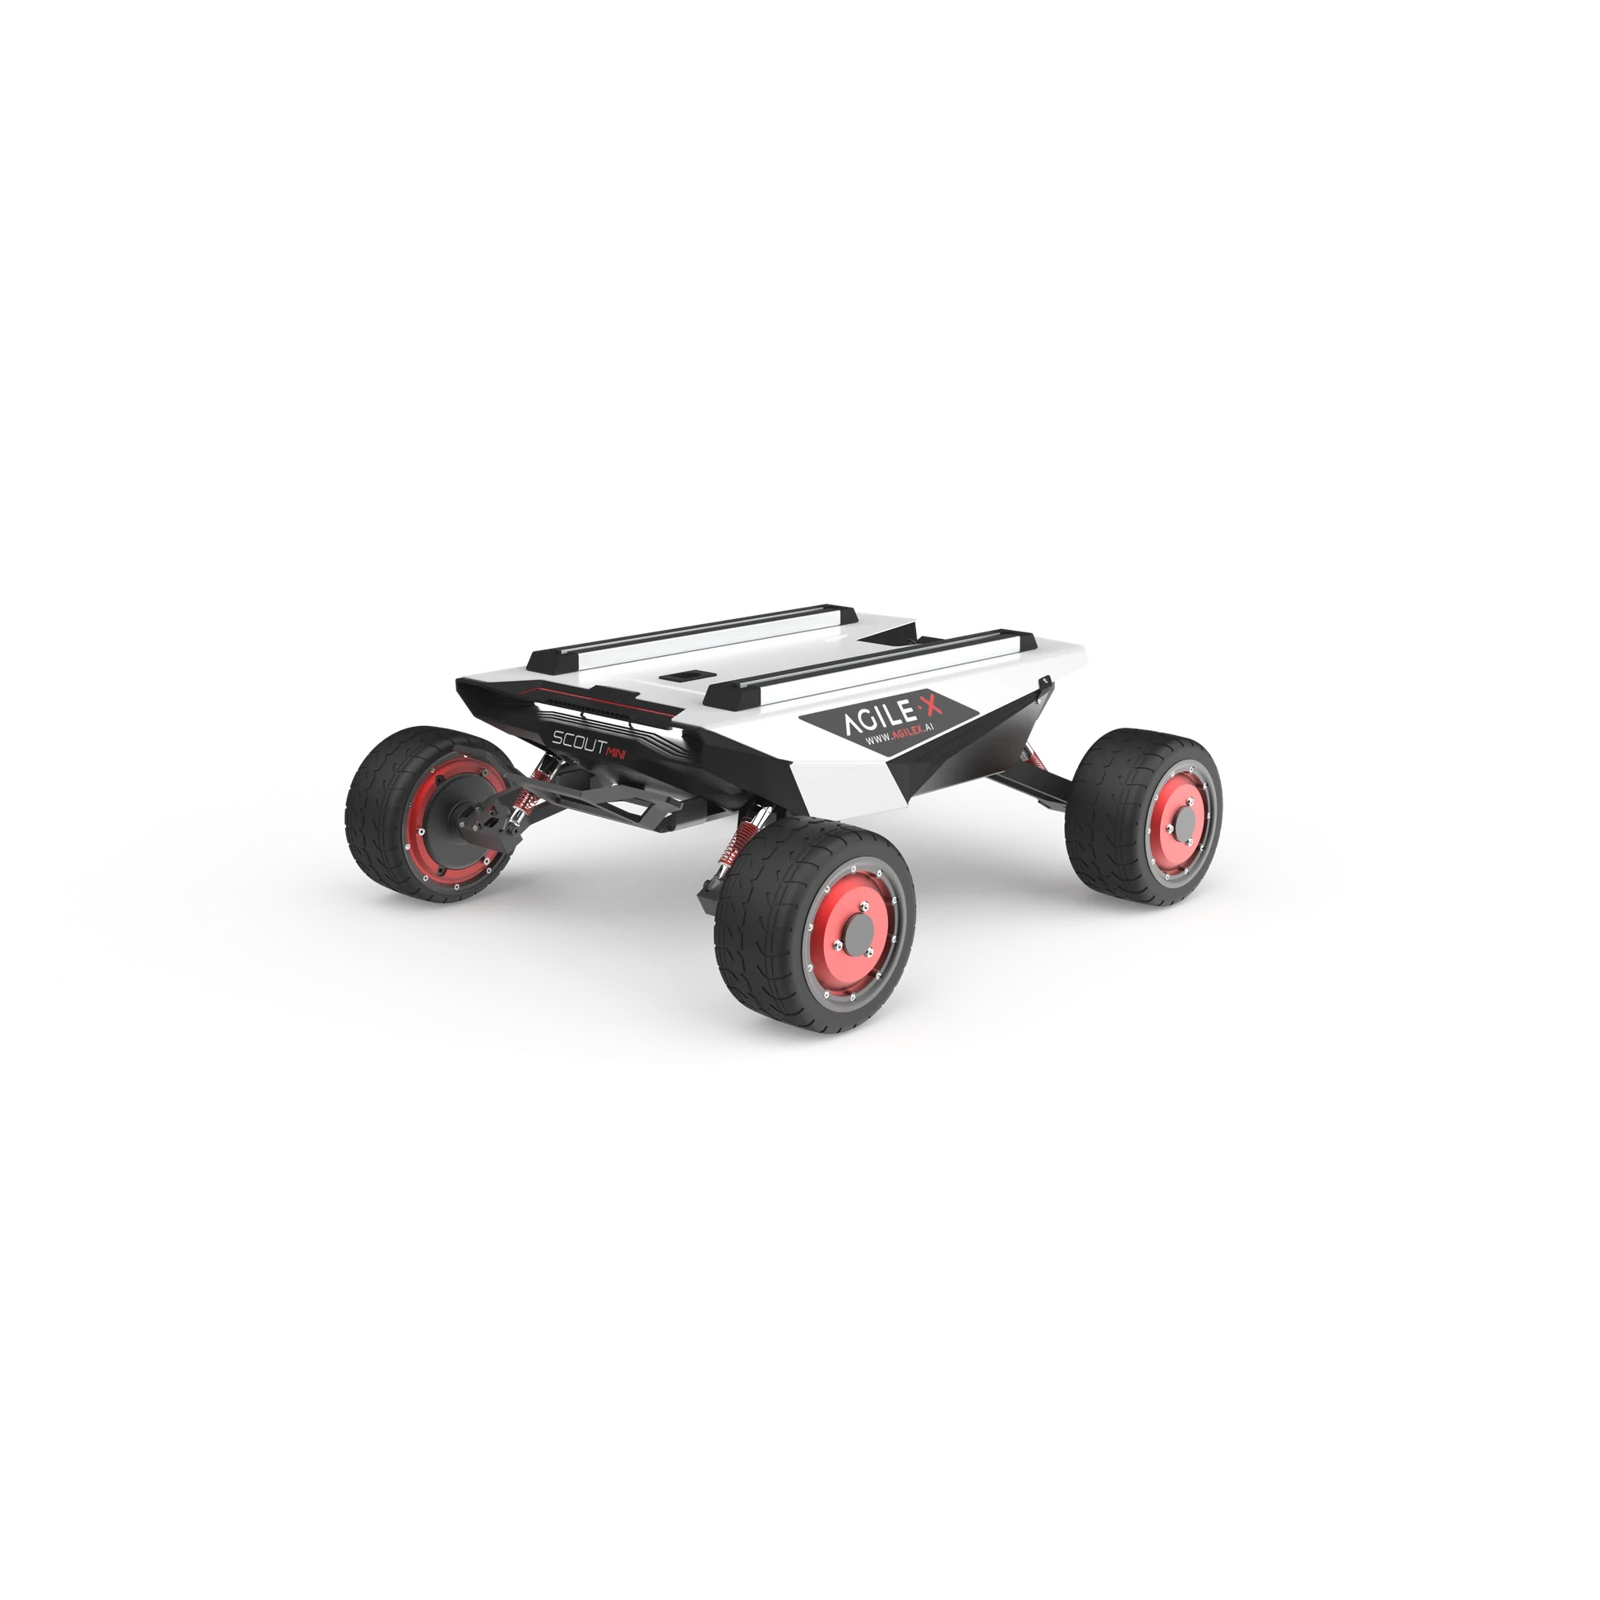
Bază mobilă compactă pentru cercetare și prototipare. Nu este o soluție autonomă completă: calculul, senzorii și navigația se aleg și se integrează pentru proiect.
Preț la ofertă
Vezi modelul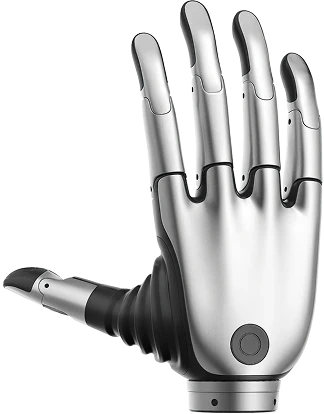
Mână robotică pentru integrare și cercetarea prinderii obiectelor. În această rubrică este prezentată ca o componentă de robotică, nu ca dispozitiv medical sau proteză.
Preț la ofertă
Vezi modelul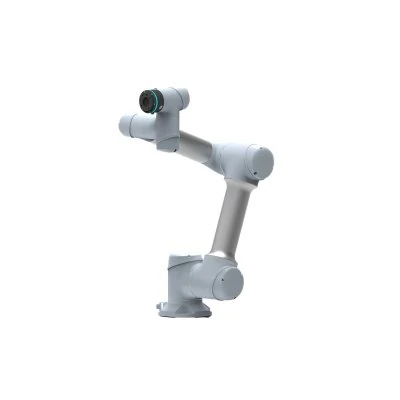
Cobot DUCO din portofoliul SIASUN pentru manipulare și asamblare. Sarcina nominală este de 5 kg, iar raza de lucru de 917 mm; dimensionarea aplicației include unealta finală.
Preț la ofertă
Vezi modelul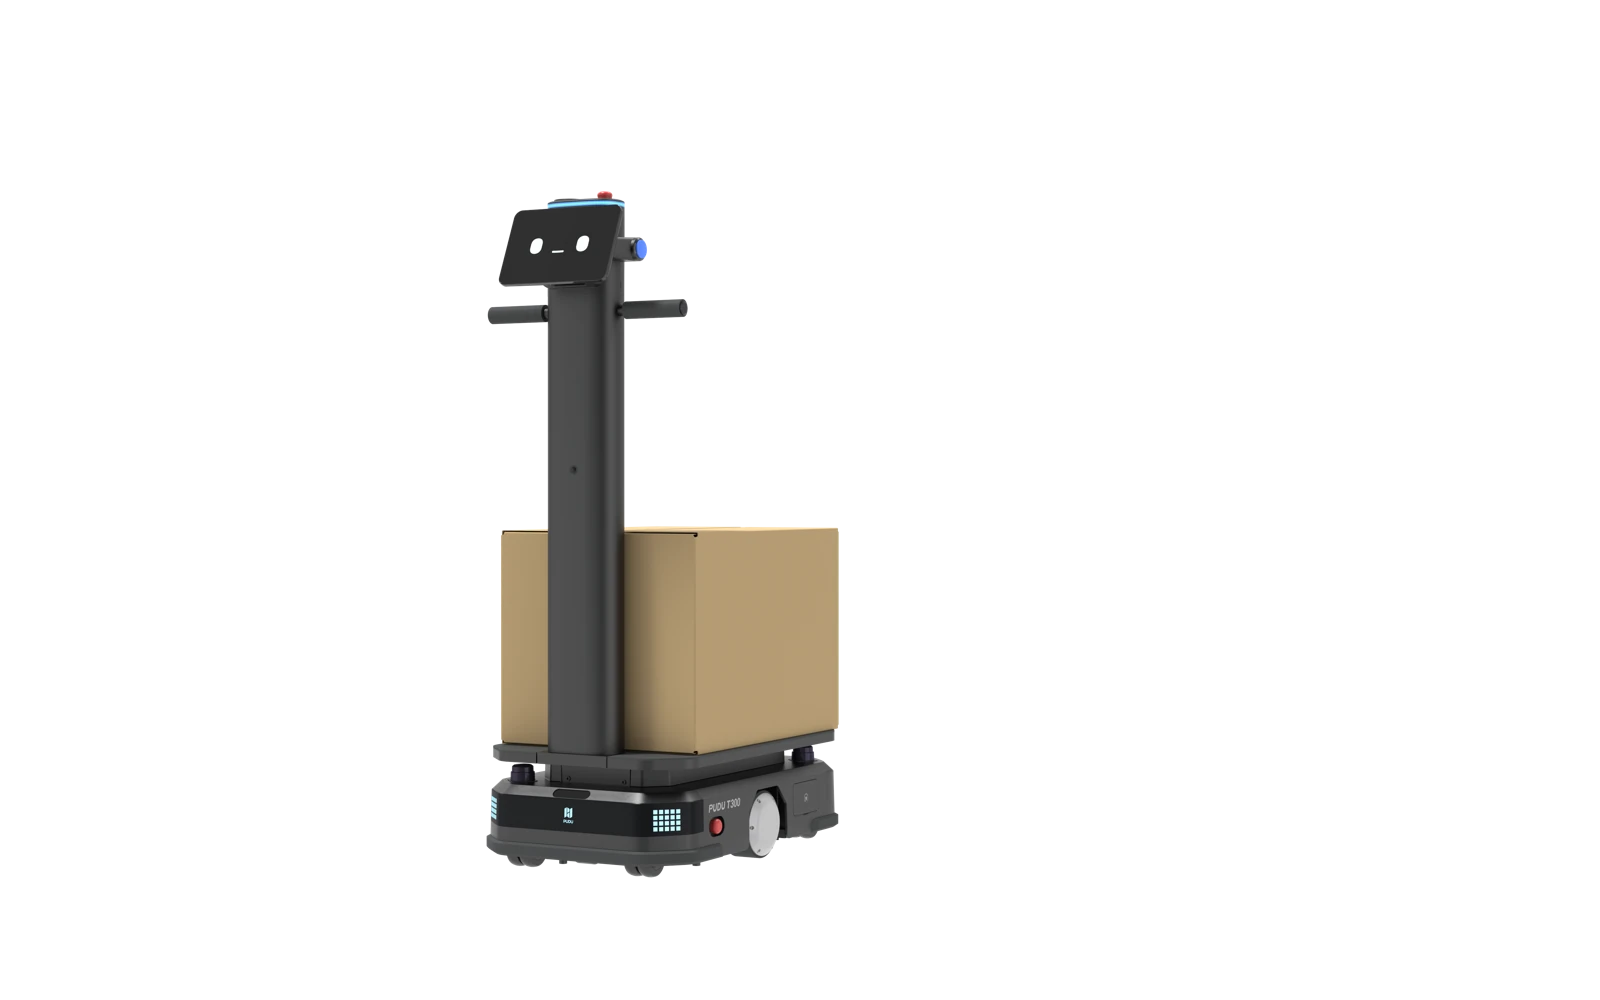
Robot mobil pentru transportul materialelor în interior. Varianta T300 Standard este prezentată cu sarcină de până la 300 kg; traseul și accesul prin uși sau lifturi necesită integrare.
Preț la ofertă
Vezi modelul